Translate

Sistemas y Marcos Geodésicos de Referencia

La definición de un Sistema de Referencia se basa en la adopción de convenciones, constantes y modelos que lo caracterizan. Todas éstas responden a diferentes técnicas de observación (hacia satélites y otros elementos en el espacio).
Las convenciones adoptadas para definir un Sistema de Referencia Geocéntrico (en el cual su terna de coordenadas tiene su origen en el centro de masas de la Tierra) son las siguientes:
grafico descriptivo ejes x,y, z
  • Posición del origen del geocentro (centro de masa de la Tierra) teniendo en cuenta la carga oceánica y atmosférica.
  • Ubicación del eje Z, que será paralelo al eje de rotación de la tierra para una época determinada.
  • Ubicación del eje X, que surge de la intersección del plano meridiano de Greenwich con el plano ecuatorial para una época determinada.
  • Ubicación del eje Y, situado en el plano ecuatorial y perpendicular al plano XZ.
Ea.Nibepo Aike, Santa CruzLa materialización de un Sistema de Referencia se denomina Marco de Referencia. Este Sistema se materializa a partir de la construcción, la medición y el posterior cálculo de las coordenadas de una serie de puntos o pilares localizados sobre la superficie terrestre. Dichos puntos conforman una Red Geodésica.
Para facilitar la interpretación de las posiciones de los puntos que componen las redes geodésicas, en lugar de utilizar coordenadas las cartesianas geocéntricas (X, Y y Z), resulta más sencillo utilizar las coordenadas geodésicas (latitud, longitud y altura elipsoidal). Éstas últimas surgen de asociar un elipsoide de revolución al Sistema de Referencia (por ejemplo el elipsoide WGS84 o GRS80) y aplicar una serie de ecuaciones para realizar la transformación.
El Instituto Geográfico Nacional a través de la Ley Nacional de la Carta y la Disposición Administrativa 520/96, es el responsable Nacional del establecimiento, mantenimiento, actualización y perfeccionamiento del Marco de Referencia Geodésico Nacional.
Sobre este marco de referencia desarrollan sus tareas las Provincias, Municipios, Catastros, organismos públicos, empresas privadas y usuarios particulares.
Ea.Nibepo Aike, Santa Cruz

Definición de Geodesia


La Geodesia es una de las ciencias más antiguas cultivada por el hombre. Su objetivo es el estudio y determinación de la forma y dimensiones de la Tierra, de su campo de gravedad, y sus variaciones temporales.
Una de las tareas fundamentales de la geodesia es la determinación precisa de la posición de puntos o pilares materializados sobre la superficie terrestre. Un grupo de pilares conforma una red geodésica.
Estas redes son el punto de partida para llevar a cabo diversas actividades que resultan esenciales para el desarrollo de un país, tales como la confección de cartografía, la implementación de sistemas de información geográfica, el desarrollo de los catastros, colaborar con el planeamiento urbano, apoyar a la navegación terrestre y marítima, y servir de apoyo a obras civiles de gran envergadura (por ejemplo rutas, ferrocarriles, represas, etc.).

RTK (navegación)

 RTK (del inglés Real Time Kinematic) o navegación cinética satelital en tiempo real, es una técnica usada para la topografía y navegación marina basado en el uso de medidas de fase de navegadores con señales GPS, GLONASS y/o de Galileo, donde una sola estación de referencia proporciona correcciones en tiempo real, obteniendo una exactitud submetrica. Cuando se refiere al uso particular de la red GPS, el sistema también es llamado comúnmente como DGPS (Corrección de portador de fase).
Los receptores "normales" basados navegación por satélite, comparan una señal pseudoaleatoria que es enviada desde el satélite con una copia interna generada por la misma señal. Puesto que la señal del satélite tarda tiempo en alcanzar al receptor, las dos señales no se "alinean" correctamente; la copia del satélite se retrasa en referencia a la copia local. Al retrasar progresivamente la copia local, las dos señales se alinearán correctamente en algún momento. Este retraso es el tiempo necesario para que la señal alcance al receptor, y del resultado de esto puede ser calculada la distancia al satélite.
La precisión de la medición resultante es generalmente una función de la capacidad electrónica del receptor para comparar exactamente las dos señales. En general, los receptores tradicionales pueden alinear las señales con un porcentaje de 1% de margen de error.
Por ejemplo, el código de lectura en bruto (C/A) enviado al sistema del GPS envía un bit de información cada 0.98 microsegundos, de tal modo que un receptor tiene precisión de 0.01 microsegundos, o cercano a los 3 metros en términos de distancia. La señal exclusiva de uso militar P(Y) enviada por los mismos satélites se registra diez veces más rápidamente, así que con técnicas similares el receptor tendrá precisión de cerca de 30 cm. Otros efectos introducen errores mucho mayores que esto, y la exactitud basada en una señal C/A sin corregir es generalmente cerca de 15 M.
RTK sigue el mismo concepto general, pero usa el portador de satélite como su señal, no los mensajes contenidos en el mismo. La mejora posible usando esta señal es potencialmente muy alta si una continúa asumiendo una exactitud del 1% en la fijación. Por ejemplo, el código de adquisición de datos en bruto GPS (C/A) transmitidos en señal L1 cambia fase a 1.023 megaciclos (MHz), pero el portador L1 por sí mismo es de 1575.42 MHz, más de mil veces más rápido. Esta frecuencia corresponde a una longitud de onda de 19 cm para la señal L1. De esta manera un error de ±1% en la medición de fase del portador L1 corresponde a un error de ±1.9mm en la estimación base.
La dificultad para implementar un sistema RTK radica en alinear correctamente las señales. Las señales de navegación se codifican deliberadamente para permitir que sean alineadas fácilmente, donde cada ciclo del portador es similar a cada otro. Esto provoca que sea extremadamente difícil saber si se han alineado correctamente las señales o si está corrida en un ciclo y de este modo se está introduciendo un error de 20 cm, o un múltiplo más grande de 20 cm. Este problema de ambigüedad de un número entero se puede abordar a cierto grado con sofisticados métodos estadísticos que comparan las mediciones de las señales C/A y comparando los rangos resultantes entre varios satélites. Sin embargo, ninguno de estos métodos pueden reducir este error a cero.
En la práctica, los sistemas de RTK utilizan un solo receptor como estación base y un número determinado de unidades móviles. La estación base retransmite la fase del portador que hace mediciones, y las unidades móviles comparan sus propias medidas de fase con las que está recibiendo la estación base. Hay varias maneras de transmitir una señal corregida de la estación base a la estación móvil. La manera más popular de alcanzar una transmisión de señales en tiempo real y de bajo costo es utilizar un módem de radio, típicamente en la banda UHF. En la mayoría de los países, ciertas frecuencias se asignan específicamente para uso de RTK. Gran parte del equipo topográfico terrestre tiene un módem de banda UHF integrado como opción estándar. Hoy en día es muy popular el uso de comunicación GPRS (por vía de internet celular movil) entre la base y el rover, o bien del rover con respecto a una estación de referencia, que bien puede ser CORS (de operación contínua) o VRS (virtual).
Esto permite que las unidades calculen su posición relativa en milímetros, aunque su posición absoluta sea exacta solamente a la misma exactitud que la posición de la estación base. La exactitud nominal típica para estos sistemas de doble frecuencia es de 1 centímetro ± 2 partes por millón (ppm) horizontalmente y 2 centímetros ± 2 ppm verticalmente.
Aunque estos parámetros limitan la utilidad de la técnica RTK en términos de navegación general, se adapta perfectamente para fines topográficos. En este caso, la estación base está situada en una ubicación predeterminada y bien referenciada, a menudo una mohonera, y las unidades móviles pueden entonces producir un mapa con alta precision al hacer correcciones en relación con ese punto. También se han encontrado aplicaciones de RTK en sistemas de navegación automática (piloto automático), industria agrícola de precisión y otros fines similares.
El método de estaciones de referencia virtuales (VRS) aumenta el uso de RTK a un área entera de una red de estaciones de referencia. La confiabilidad operacional y las exactitudes que se alcanzarán dependen de la densidad y las capacidades de la red referencia.

GPS y la teoría de la relatividad

 Los relojes en los satélites GPS requieren una sincronización con los situados en tierra para lo que hay que tener en cuenta la teoría general de la relatividad y la teoría especial de la relatividad. Los tres efectos relativistas son: la dilatación del tiempo, cambio de frecuencia gravitacional, y los efectos de la excentricidad. La desaceleración relativista del tiempo debido a la velocidad del satélite es de aproximadamente 1 parte de 1010, la dilatación gravitacional del tiempo hace que el reloj del satélite alrededor de 5 partes entre 1010 más rápido que un reloj basado en la Tierra, y el efecto Sagnac debido a rotación con relación a los receptores en la Tierra. Si no se tuviese en cuenta el efecto que sobre el tiempo tiene la velocidad del satélite y su gravedad respecto a un observador en tierra, se produciría un corrimiento de 38 microsegundos por día, que a su vez provocarían errores de varios kilómetros en la determinación de la posición.

La relatividad especial y general

De acuerdo con la teoría de la relatividad, debido a su constante movimiento y la altura relativa respecto, aproximadamente, un marco de referencia inercial no giratorio centrado en la Tierra, los relojes de los satélites se ven afectados por su velocidad. La relatividad especial predice que la frecuencia de los relojes atómicos moviéndose a velocidades orbitales del GPS, unos v = 4 km / s, marcar más lentamente que los relojes terrestres fijos en un factor de \frac{v^{2}}{2c^{2}}\approx 10 ^{-10}, o resultar un retraso de unos 7 ms / día, siendo c = velocidad de la luz en el vacío.
El efecto de desplazamiento de frecuencia gravitacional sobre el GPS, la relatividad general predice que un reloj más cercano a un objeto masivo será más lento que un reloj más alejado. Aplicado al GPS, los receptores están mucho más cerca de la Tierra que los satélites, haciendo los relojes del GPS ser más rápido en un factor de 5 × 10 -10, o alrededor de 45,9 ms / día.
Al combinar la dilatación del tiempo y desplazamiento de frecuencia gravitacional, la discrepancia es de aproximadamente 38 microsegundos por día, una diferencia de 4,465 partes de 1010. Sin corrección, los errores en la pseudodistancia inicial se acumularía aproximadamente unos 10 km / día,. Este error en la pseudodistancia inicial se corrige en el proceso de resolución de las ecuaciones de navegación. Además las órbitas de los satélite son elípticas, en lugar de perfectamente circulares, lo que causa que los efectos de la dilatación del tiempo y desplazamiento de la frecuencia gravitacional varíen con el tiempo. Este efecto excentricidad hace que la diferencia de velocidad de reloj entre un satélite GPS y un receptor aumente o disminuya en función de la altitud del satélite.
Para compensar esta discrepancia, al patrón de frecuencia a bordo de cada satélite se le da una tasa de compensación antes del lanzamiento, por lo que marcha un poco más lento que la frecuencia de trabajo en la Tierra. Concretamente, trabaja a 10.22999999543 MHz en lugar de 10,23 MHz Dado que el reloj atómico a bordo de los satélites GPS se ajusta con precisión, hace que el sistema sea una aplicación práctica de la teoría científica de la relatividad en un ambiente del mundo real. Friedwardt Winterberg propusó colocar relojes atómicos en satélites artificiales para poner a prueba la teoría general de Einstein en 1955.

Distorsión de Sagnac

El procesamiento de la observación GPS también debe compensar el efecto Sagnac. La escala de tiempo del GPS se define en un sistema inercial, pero las observaciones se procesan en un sistema centrado en la Tierra, fijo a la Tierra (co-rotación), un sistema en el que la simultaneidad no está definida de forma única. Se aplica una transformación de Lorentz, pues, para convertir del sistema de inercia al sistema ECEF. El recorrido señal resultante de corrección de tiempo tiene signos algebraicos opuestos de los satélites en los hemisferios celestes oriental y occidental. Haciendo caso omiso de este efecto se producirá un error de este a oeste en el orden de cientos de nanosegundos, o decenas de metros de su posición.
El DGPS (Differential GPS), o GPS diferencial, es un sistema que proporciona a los receptores de GPS correcciones de los datos recibidos de los satélites GPS, con el fin de proporcionar una mayor precisión en la posición calculada. Se concibió fundamentalmente debido la introducción de la disponibilidad selectiva (SA).
El fundamento radica en el hecho de que los errores producidos por el sistema GPS afectan por igual (o de forma muy similar) a los receptores situados próximos entre sí. Los errores están fuertemente correlacionados en los receptores próximos.
Un receptor GPS fijo en tierra (referencia) que conoce exactamente su posición basándose en otras técnicas, recibe la posición dada por el sistema GPS, y puede calcular los errores producidos por el sistema GPS, comparándola con la suya, conocida de antemano. Este receptor transmite la corrección de errores a los receptores próximos a él, y así estos pueden, a su vez, corregir también los errores producidos por el sistema dentro del área de cobertura de transmisión de señales del equipo GPS de referencia.
En suma, la estructura DGPS quedaría de la siguiente manera:
  • Estación monitorizada (referencia), que conoce su posición con una precisión muy alta. Esta estación está compuesta por:
    • Un receptor GPS.
    • Un microprocesador, para calcular los errores del sistema GPS y para generar la estructura del mensaje que se envía a los receptores.
    • Transmisor, para establecer un enlace de datos unidireccional hacia los receptores de los usuarios finales.
  • Equipo de usuario, compuesto por un receptor DGPS (GPS + receptor del enlace de datos desde la estación monitorizada).
Existen varias formas de obtener las correcciones DGPS. Las más usadas son:
  • Recibidas por radio, a través de algún canal preparado para ello, como el RDS en una emisora de FM.
  • Descargadas de Internet, o con una conexión inalámbrica.
  • Proporcionadas por algún sistema de satélites diseñado para tal efecto. En Estados Unidos existe el WAAS, en Europa el EGNOS y en Japón el MSAS, todos compatibles entre sí.
En los mensajes que se envían a los receptores próximos se pueden incluir dos tipos de correcciones:
  • Una corrección directamente aplicada a la posición. Esto tiene el inconveniente de que tanto el usuario como la estación monitora deberán emplear los mismos satélites, pues las correcciones se basan en esos mismos satélites.
  • Una corrección aplicada a las pseudodistancias de cada uno de los satélites visibles. En este caso el usuario podrá hacer la corrección con los 4 satélites de mejor relación señal-ruido (S/N). Esta corrección es más flexible.
El error producido por la disponibilidad selectiva (SA) varía incluso más rápido que la velocidad de transmisión de los datos. Por ello, junto con el mensaje que se envía de correcciones, también se envía el tiempo de validez de las correcciones y sus tendencias. Por tanto, el receptor deberá hacer algún tipo de interpolación para corregir los errores producidos.
Si se deseara incrementar el área de cobertura de correcciones DGPS y, al mismo tiempo, minimizar el número de receptores de referencia fijos, será necesario modelar las variaciones espaciales y temporales de los errores. En tal caso estaríamos hablando del GPS diferencial de área amplia.
Con el DGPS se pueden corregir en parte los errores debidos a:
  • Disponibilidad selectiva (eliminada a partir del año 2000).
  • Propagación por la ionosfera - troposfera.
  • Errores en la posición del satélite (efemérides).
  • Errores producidos por problemas en el reloj del satélite.
Para que las correcciones DGPS sean válidas, el receptor tiene que estar relativamente cerca de alguna estación DGPS; generalmente, a menos de 1000 km. Las precisiones que manejan los receptores diferenciales son centimétricas, por lo que pueden ser utilizados en ingeniería.

Fuentes de error

 La posición calculada por un receptor GPS requiere en el instante actual, la posición del satélite y el retraso medido de la señal recibida. La precisión es dependiente de la posición y el retraso de la señal.
Al introducir el atraso, el receptor compara una serie de bits (unidad binaria) recibida del satélite con una versión interna. Cuando se comparan los límites de la serie, las electrónicas pueden meter la diferencia a 1% de un tiempo BIT, o aproximadamente 10 nanosegundos por el código C/A. Desde entonces las señales GPS se propagan a la velocidad de luz, que representa un error de 3 metros. Este es el error mínimo posible usando solamente la señal GPS C/A.
La precisión de la posición se mejora con una señal P(Y). Al presumir la misma precisión de 1% de tiempo BIT, la señal P(Y) (alta frecuencia) resulta en una precisión de más o menos 30 centímetros. Los errores en las electrónicas son una de las varias razones que perjudican la precisión (ver la tabla).
Puede también mejorarse la precisión, incluso de los receptores GPS estándares (no militares) mediante software y técnicas de tiempo real. Esto ha sido puesto a prueba sobre un sistema global de navegación satelital (GNSS) como es el NAVSTAR-GPS. La propuesta se basó en el desarrollo de un sistema de posicionamiento relativo de precisión dotado de receptores de bajo costo. La contribución se dió por el desarrollo de una metodología y técnicas para el tratamiento de información que proviene de los receptores.
FuenteEfecto
Ionosfera± 3 m
Efemérides± 2,5 m
Reloj satelital± 2 m
Distorsión multibandas± 1 m
Troposfera± 0,5 m
Errores numéricos± 1 m o menos
  • Retraso de la señal en la ionosfera y la troposfera.
  • Señal multirruta, producida por el rebote de la señal en edificios y montañas cercanos.
  • Errores de orbitales, donde los datos de la órbita del satélite no son completamente precisos.
  • Número de satélites visibles.
  • Geometría de los satélites visibles.
  • Errores locales en el reloj del GPS.

Funcionamiento

 La información que es útil al receptor GPS para determinar su posición se llama efemérides. En este caso cada satélite emite sus propias efemérides, en la que se incluye la salud del satélite (si debe o no ser considerado para la toma de la posición), su posición en el espacio, su hora atómica, información doppler, etc.

Mediante la trilateración se determina la posición del receptor:
  • Cada satélite indica que el receptor se encuentra en un punto en la superficie de la esfera, con centro en el propio satélite y de radio la distancia total hasta el receptor.
  • Obteniendo información de dos satélites queda determinada una circunferencia que resulta cuando se intersecan las dos esferas en algún punto de la cual se encuentra el receptor.
  • Teniendo información de un cuarto satélite, se elimina el inconveniente de la falta de sincronización entre los relojes de los receptores GPS y los relojes de los satélites. Y es en este momento cuando el receptor GPS puede determinar una posición 3D exacta (latitud,longitud y altitud).

Evolución del sistema GPS

                                                
 El GPS está evolucionando hacia un sistema más sólido (GPS III),      con una mayor disponibilidad y que reduzca la complejidad de las      aumentaciones GPS. Algunas de las mejoras previstas comprenden:
  • Incorporación de una nueva señal en L2 para uso civil.
  • Adición de una tercera señal civil (L5): 1176,45 MHz
  • Protección y disponibilidad de una de las dos nuevas señales para servicios de Seguridad Para la Vida (SOL).
  • Mejora en la estructura de señales.
  • Incremento en la potencia de señal (L5 tendrá un nivel de potencia de –154 dB).
  • Mejora en la precisión (1 – 5 m).
  • Aumento en el número de estaciones de monitorización: 12 (el doble)
  • Permitir mejor interoperabilidad con la frecuencia L1 de Galileo
El programa GPS III persigue el objetivo de garantizar que el GPS satisfaga requisitos militares y civiles previstos para los próximos 30 años. Este programa se está desarrollando para utilizar un enfoque en 3 etapas (una de las etapas de transición es el GPS II); muy flexible, permite cambios futuros y reduce riesgos. El desarrollo de satélites GPS II comenzó en 2005, y el primero de ellos estará disponible para su lanzamiento en 2012, con el objetivo de lograr la transición completa de GPS III en 2017. Los desafíos son los siguientes:
  • Representar los requisitos de usuarios, tanto civiles como militares, en cuanto a GPS.
  • Limitar los requisitos GPS III dentro de los objetivos operacionales.
  • Proporcionar flexibilidad que permita cambios futuros para satisfacer requisitos de los usuarios hasta 2030.
  • Proporcionar solidez para la creciente dependencia en la determinación de posición y de hora precisa como servicio internacional.
El sistema ha evolucionado y de él han derivado nuevos sistemas de posicionamiento IPS-2 se refiere a Inertial Positioning System, sistema de posicionamiento inercial, un sistema de captura de datos, que permite al usuario realizar mediciones a tiempo real y en movimiento, el llamado Mobile Mapping. Este sistema obtiene cartografía móvil 3D basándose en un aparato que recoge un escáner láser, un sensor inercial, sistema GNSS y un odómetro a bordo de un vehículo. Se consiguen grandes precisiones, gracias a las tres tecnologías de posicionamiento: IMU + GNSS + odómetro, que trabajando a la vez dan la opción de medir incluso en zonas donde la señal de satélite no es buena.

GPS (sistema de posicionamiento global)


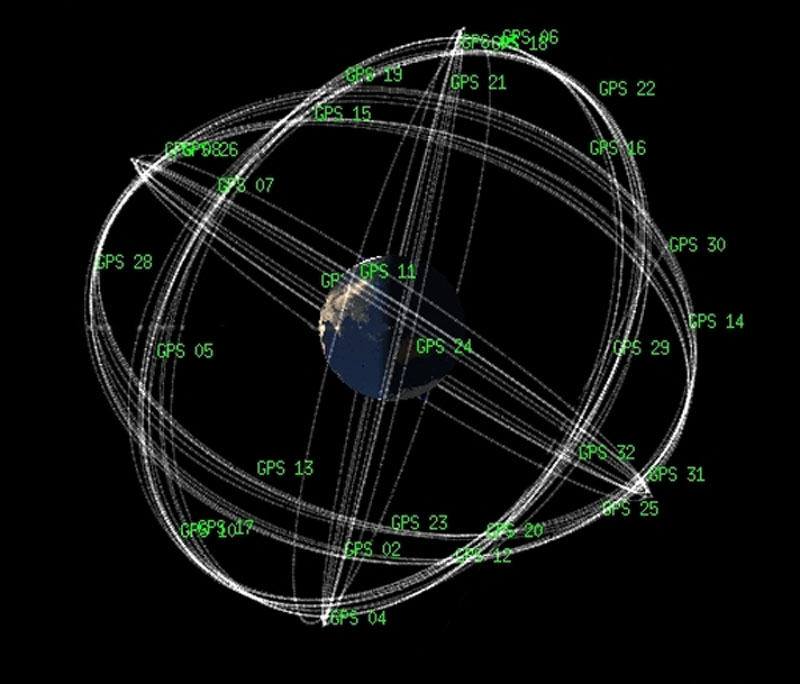
  El sistema global de navegación por satélite (GNSS) permite determinar en todo el mundo la posición de un objeto, una persona o un vehículo con una precisión hasta de centímetros (si se utiliza GPS diferencial), aunque lo habitual son unos pocos metros de precisión. El sistema fue desarrollado, instalado y empleado por el Departamento de Defensa de los Estados Unidos. El sistema GPS está constituido por 24 satélites y utiliza la triangulación para determinar en todo el globo la posición con una precisión de más o menos metros.
El GPS funciona mediante una red de 24 satélites en órbita sobre el planeta tierra, a 20.200 km, con trayectorias sincronizadas para cubrir toda la superficie de la Tierra. Cuando se desea determinar la posición, el receptor que se utiliza para ello localiza automáticamente como mínimo tres satélites de la red, de los que recibe unas señales indicando la identificación y la hora del reloj de cada uno de ellos. Con base en estas señales, el aparato sincroniza el reloj del GPS y calcula el tiempo que tardan en llegar las señales al equipo, y de tal modo mide la distancia al satélite mediante "triangulación" (método de trilateración inversa), la cual se basa en determinar la distancia de cada satélite respecto al punto de medición. Conocidas las distancias, se determina fácilmente la propia posición relativa respecto a los tres satélites. Conociendo además las coordenadas o posición de cada uno de ellos por la señal que emiten, se obtiene la posición absoluta o coordenadas reales del punto de medición. También se consigue una exactitud extrema en el reloj del GPS, similar a la de los relojes atómicos que llevan a bordo cada uno de los satélites.

Origen

A lo largo de la evolución de esta disciplina los agrimensores se han servido de diversos instrumentos específicos de su actividad. Entre ellos se destacó durante siglos la escuadra de agrimensor, que permitía establecer las dimensiones de diferentes ángulos en varias direcciones.
La agrimensura ha sido un elemento esencial en el desarrollo del entorno humano, desde el comienzo de la historia registrada (hacia el 3000 a. C.); es un requisito en la planificación y ejecución de casi toda forma de la construcción. Sus aplicaciones, actuales, más conocidas son en el transporte, edificación y construcción, comunicaciónes, cartografía, y la definición de los límites legales de la propiedad de terrenos.
Las técnicas de la agrimensura se han aplicado a lo largo de gran parte de nuestra historia escrita. En el Antiguo Egipto, cuando el Nilo inundaba los campos de cultivo que se encontraban en sus riberas, se establecieron límites utilizando la geometría. La casi perfecta cuadratura y orientación norte-sur de la Gran Pirámide de Guiza, construida hacia el 2570 a. C., confirma que los egipcios dominaban la agrimensura.
  • Registro de tierras en Egipto (3000 a. C.)
  • Bajo los Romanos los agrimensores se establecieron como una profesión, y crearon las divisiones básicas del imperio, así como el registro de los impuestos de las tierras conquistadas (sobre el año 300)
  • En Inglaterra, el Domesday Book por Guillermo I de Inglaterra (1086)
    • Cubría toda Inglaterra.
    • Figuran nombres de los propietarios de las tierras, superficie, calidad de la tierra, e información específica sobre el contenido de la zona y sus habitantes.
    • No incluía mapas mostrando la exacta localización de las tierras.
  • El catastro de la Europa continental se creó en 1808.
    • Creado por Napoleón Bonaparte, "Un buen catastro será mi mayor logro en mi derecho civil", de Napoleón I
    • Contenía el número de parcelas de la tierra, su uso su valor...
    • 100 millones de parcelas de tierra, se triangularon y midieron haciéndose mapas a escala de 1:2500 y 1:1250
    • Rápida propagación por Europa, pero sobre todo debido a los problemas en los países del Mediterráneo, los Balcanes y Europa oriental ocasionados por los gastos de mantenimiento del catastro y conflictos.
Las mediciones a gran escala son un prerrequisito para realizar un mapa. A fines de los 1780s, un equipo de la cartografía de Gran Bretaña, inicialmente bajo el General William Roy comenzó la Principal de la triangulación de Bretaña utilizando el teodolito Ramsden.
En España, en el siglo XIX, Javier de Burgos apoyó la creación de las Academias de las Nobles Artes, para expedir títulos de agrimensores.